Spring til indhold
Robotstyring

Robotstyret UHP, Dockmate, Dockboy og betonrobotter

Samme afstand, samme vinkel, samme hastighed, hele vejen over fladen. Robotten leverer den ensartethed en operatør ikke kan holde over 500 kvadratmeter, og den tager rekylen fra 3.000 bar.

Ring 28 30 10 54
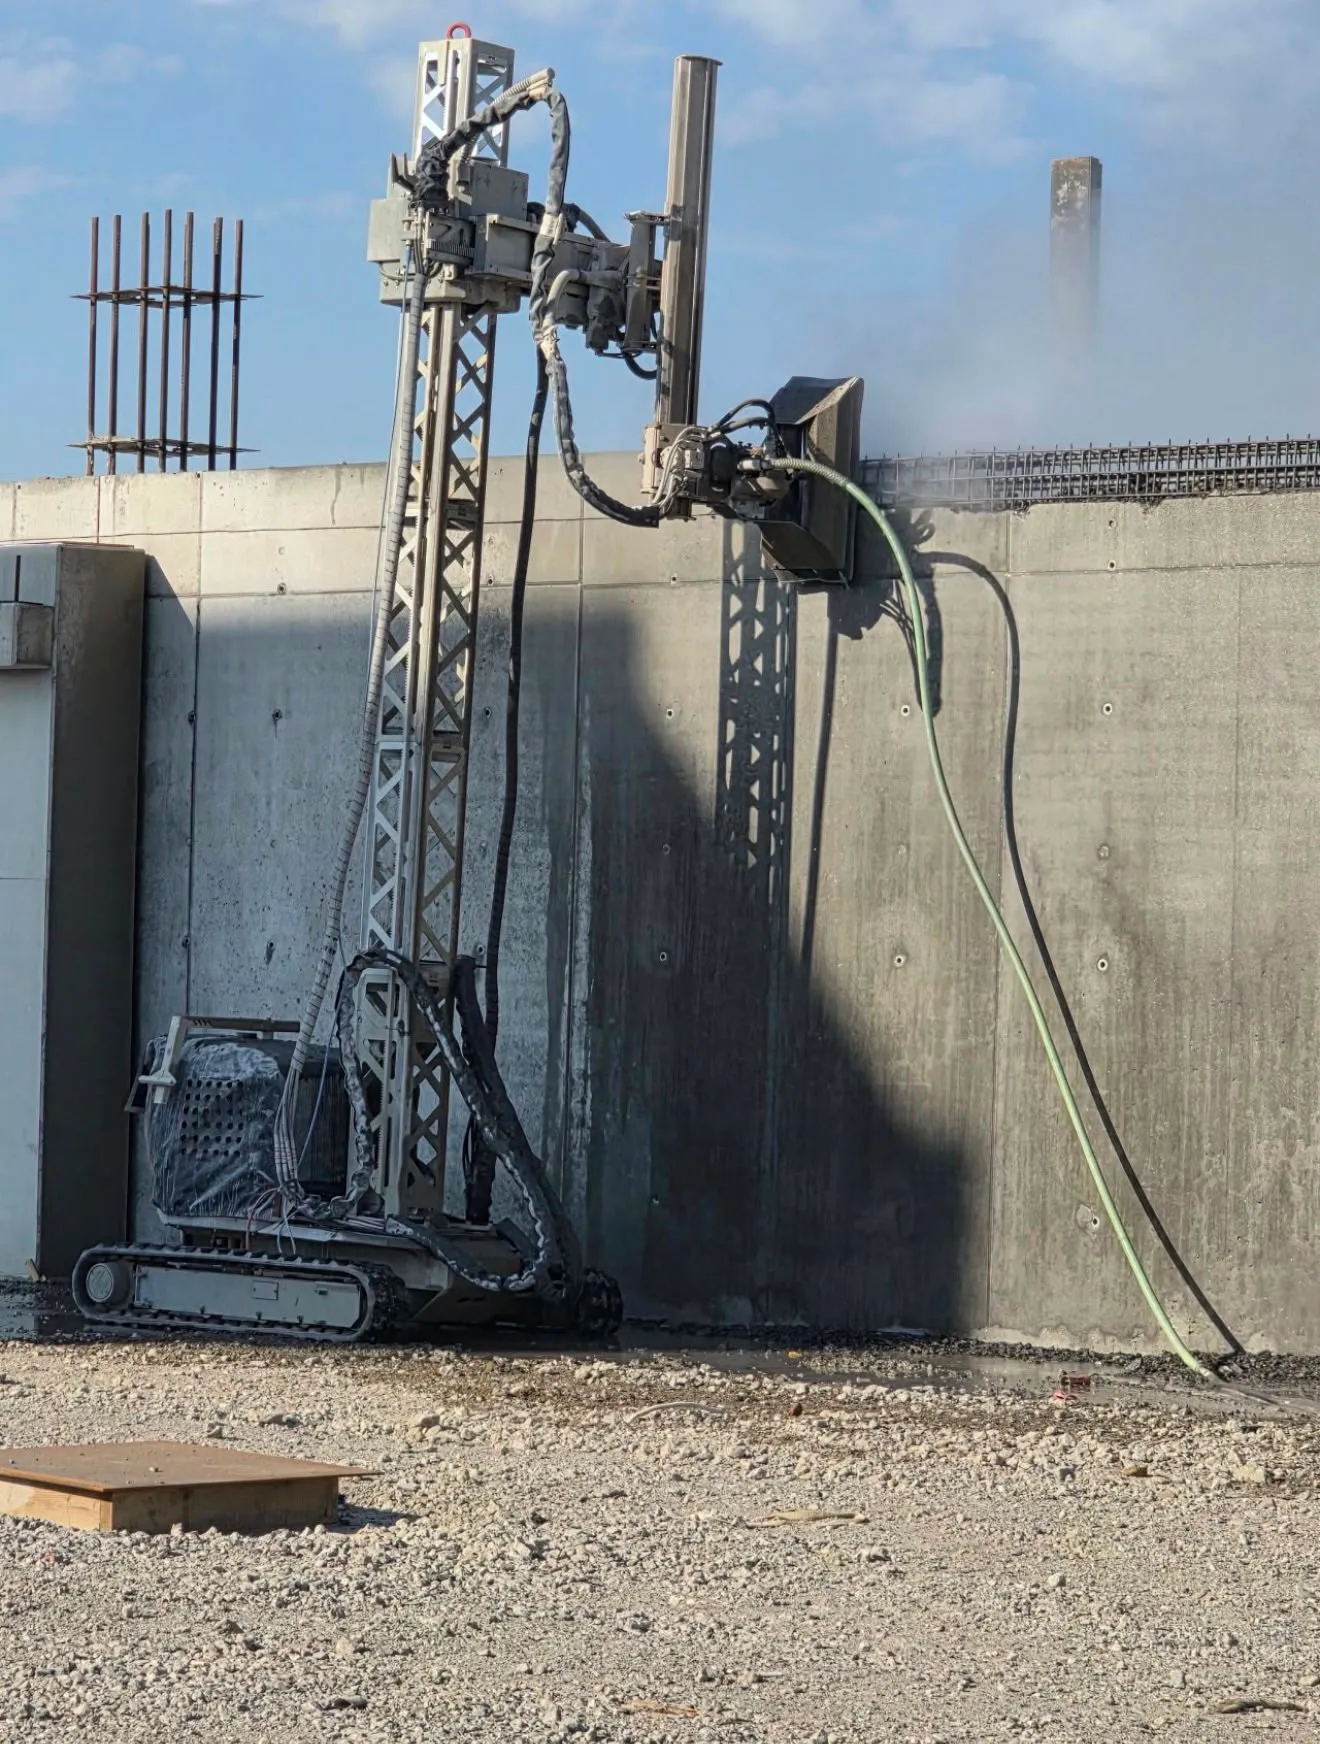
Aquajet Aquacutter-robot monteret på mast arbejder mod en lodret betonvæg under åben himmel.

Der er tre ting, en robot gør bedre end et menneske med en lanse, og de handler ikke om at spare mandskab.

Den første er ensartethed. En operatør, der har ført en lanse i seks timer, holder ikke samme afstand til fladen som i time ét, og på en coating med skarpe krav til forbehandling ses forskellen i det færdige resultat. Robotten holder samme afstand, vinkel og hastighed fra første til sidste kvadratmeter.

Den anden er kapacitet. Dockmate kører 90 m² i timen på et skrog. Tre Dockboys kører tilsammen 180. Det er tal, en mand med en lanse ikke kommer i nærheden af, og på et dokophold, hvor hver dag koster, er det ofte dét, der afgør om tidsplanen holder.

Den tredje er sikkerhed. En 3.000 bar stråle har en rekyl, der skal holdes imod hele dagen. Når robotten tager den, står der ingen med den, og på lodrette flader og over hovedhøjde betyder det samtidig, at der ikke skal rejses stillads eller arbejdes fra lift.
  • 90

    m²/time med Dockmate

    På skibsskrog i tørdok, i fuld højde fra dokbunden til rælingen, op til 27 meter.

  • 180

    m²/time med tre Dockboys

    Tre enheder kan køre side om side på samme skrog, eller flyttes videre mens første sektion tørrer.

  • Uden stillads

    Magtrack klatrer magnetisk, Spiderjet suger sig fast med vakuum, og Aquacutter arbejder fra egen mast.

  • Programmeret nedbrydningsdybde

    På beton nedbrydes efter en fastlagt profil, så dybden bliver den samme over hele fladen.

Anvendelse

Det bruger vi robotstyring til

  • Skibsskrog i tørdok, hele siden i fuld højde
  • Store stålflader: tanke, skotter, sektioner, konstruktioner
  • Lodrette flader og arbejde over hovedhøjde uden stillads
  • Betonnedbrydning på dæk, vægge, søjler og broer
  • Parkeringsdæk og brodæk med krav til ensartet nedbrydningsdybde
  • Opgaver hvor rekylen fra manuel lanse er for stor over en hel arbejdsdag
Fra marken

Billeder fra opgaverne

Vores egne fotos, ikke stockbilleder.

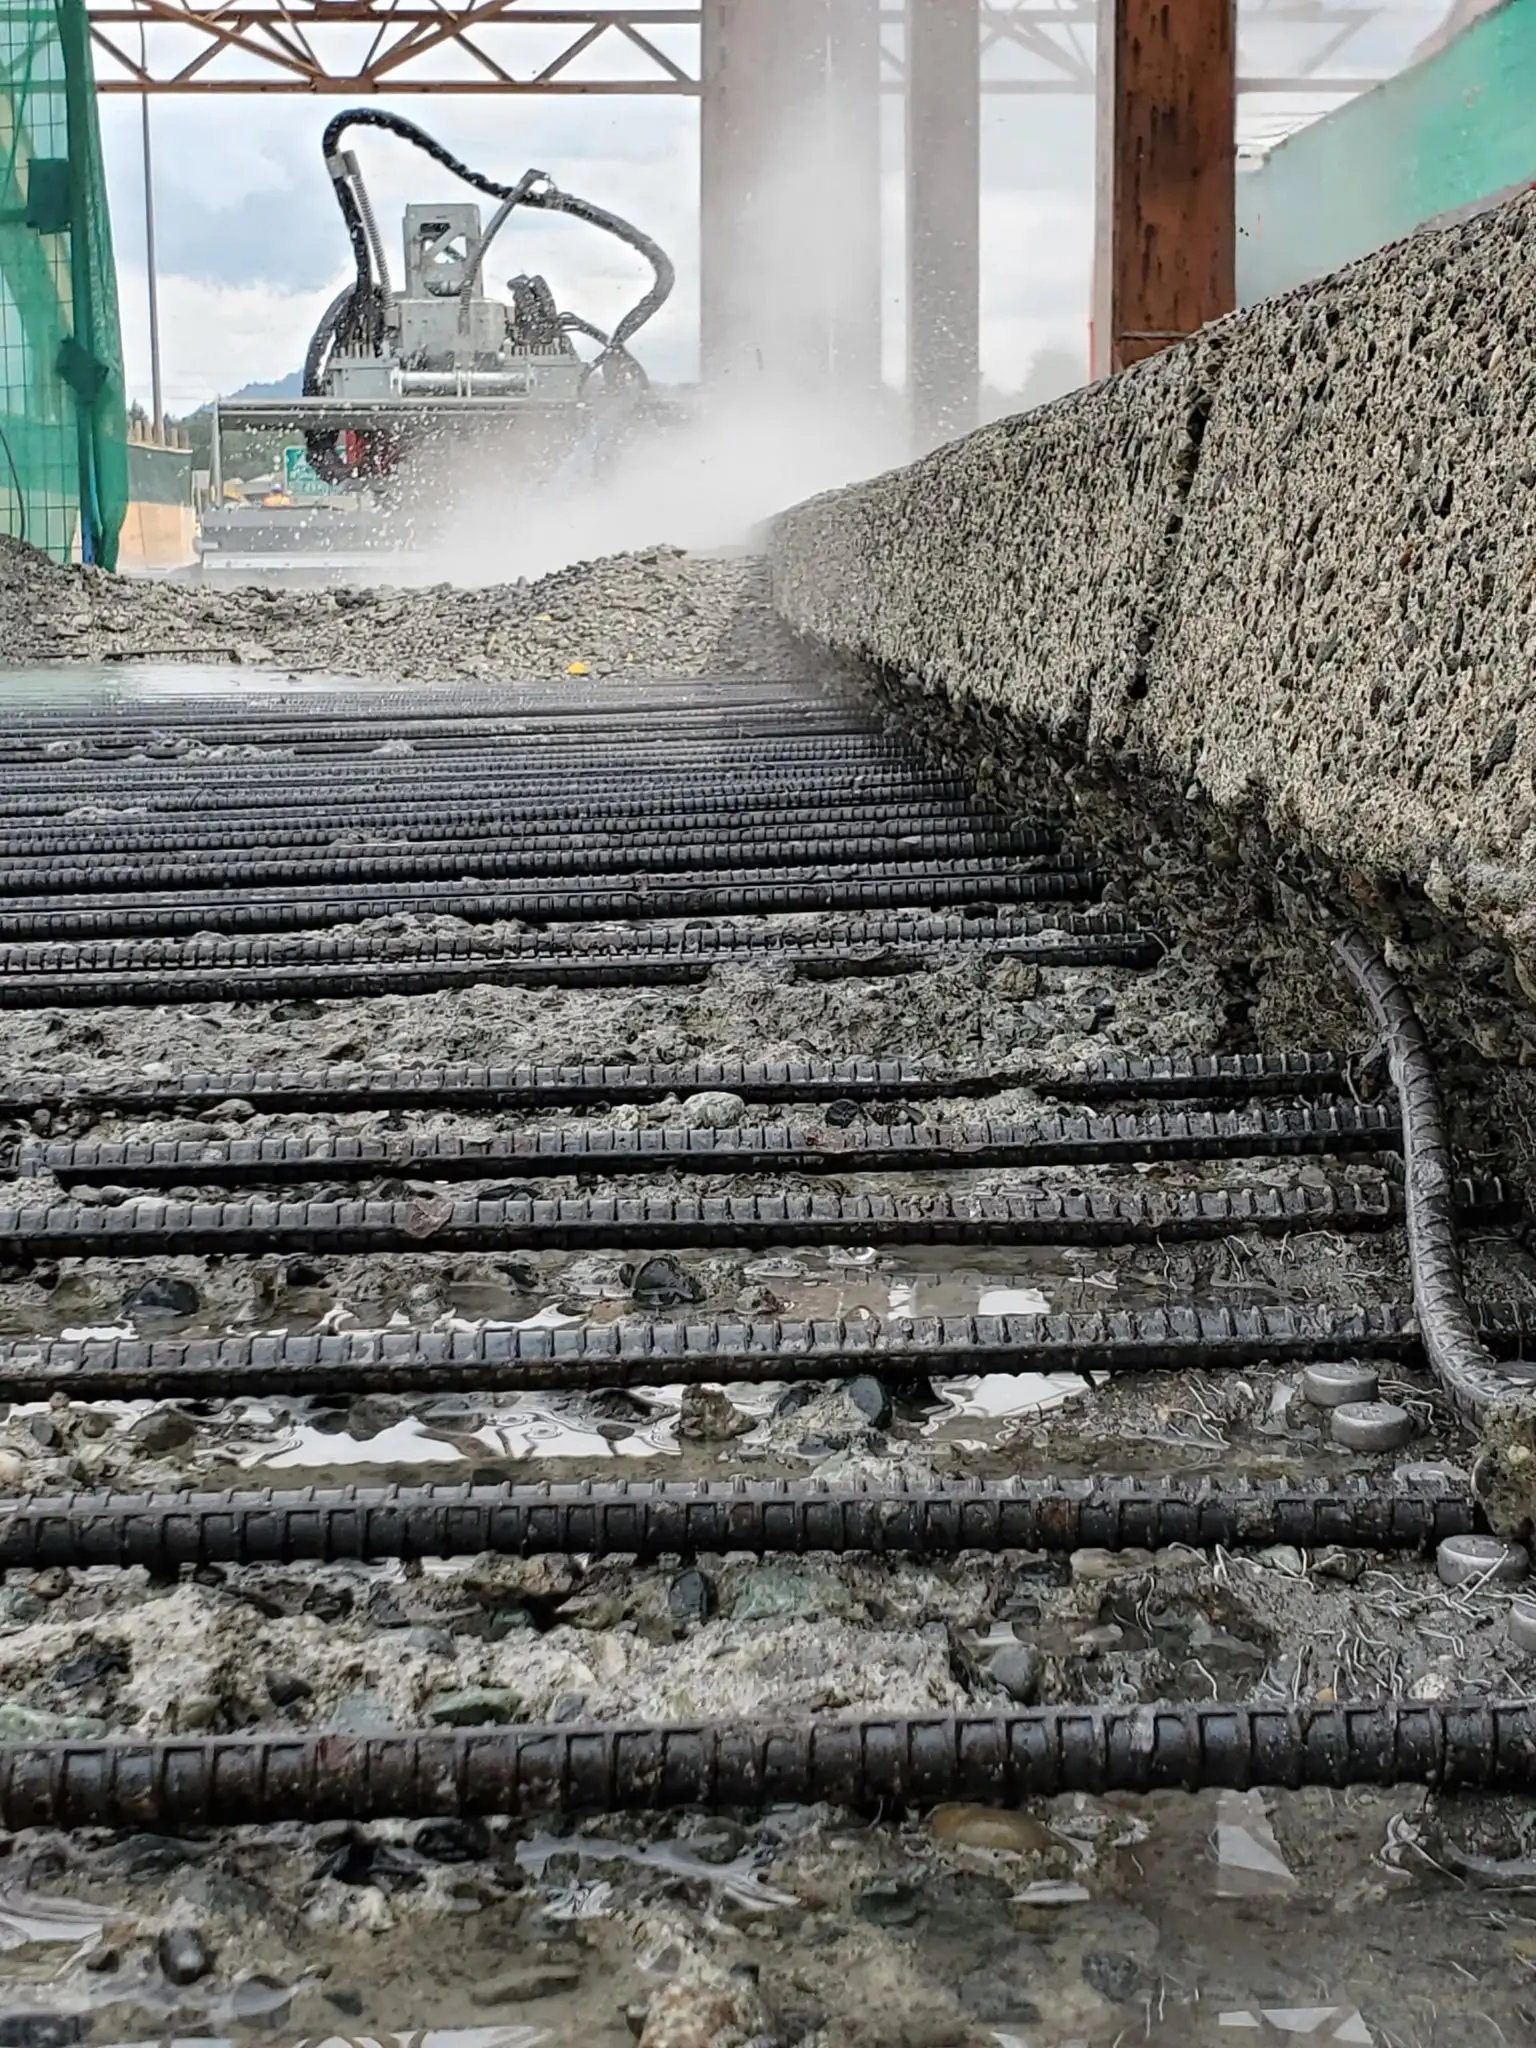
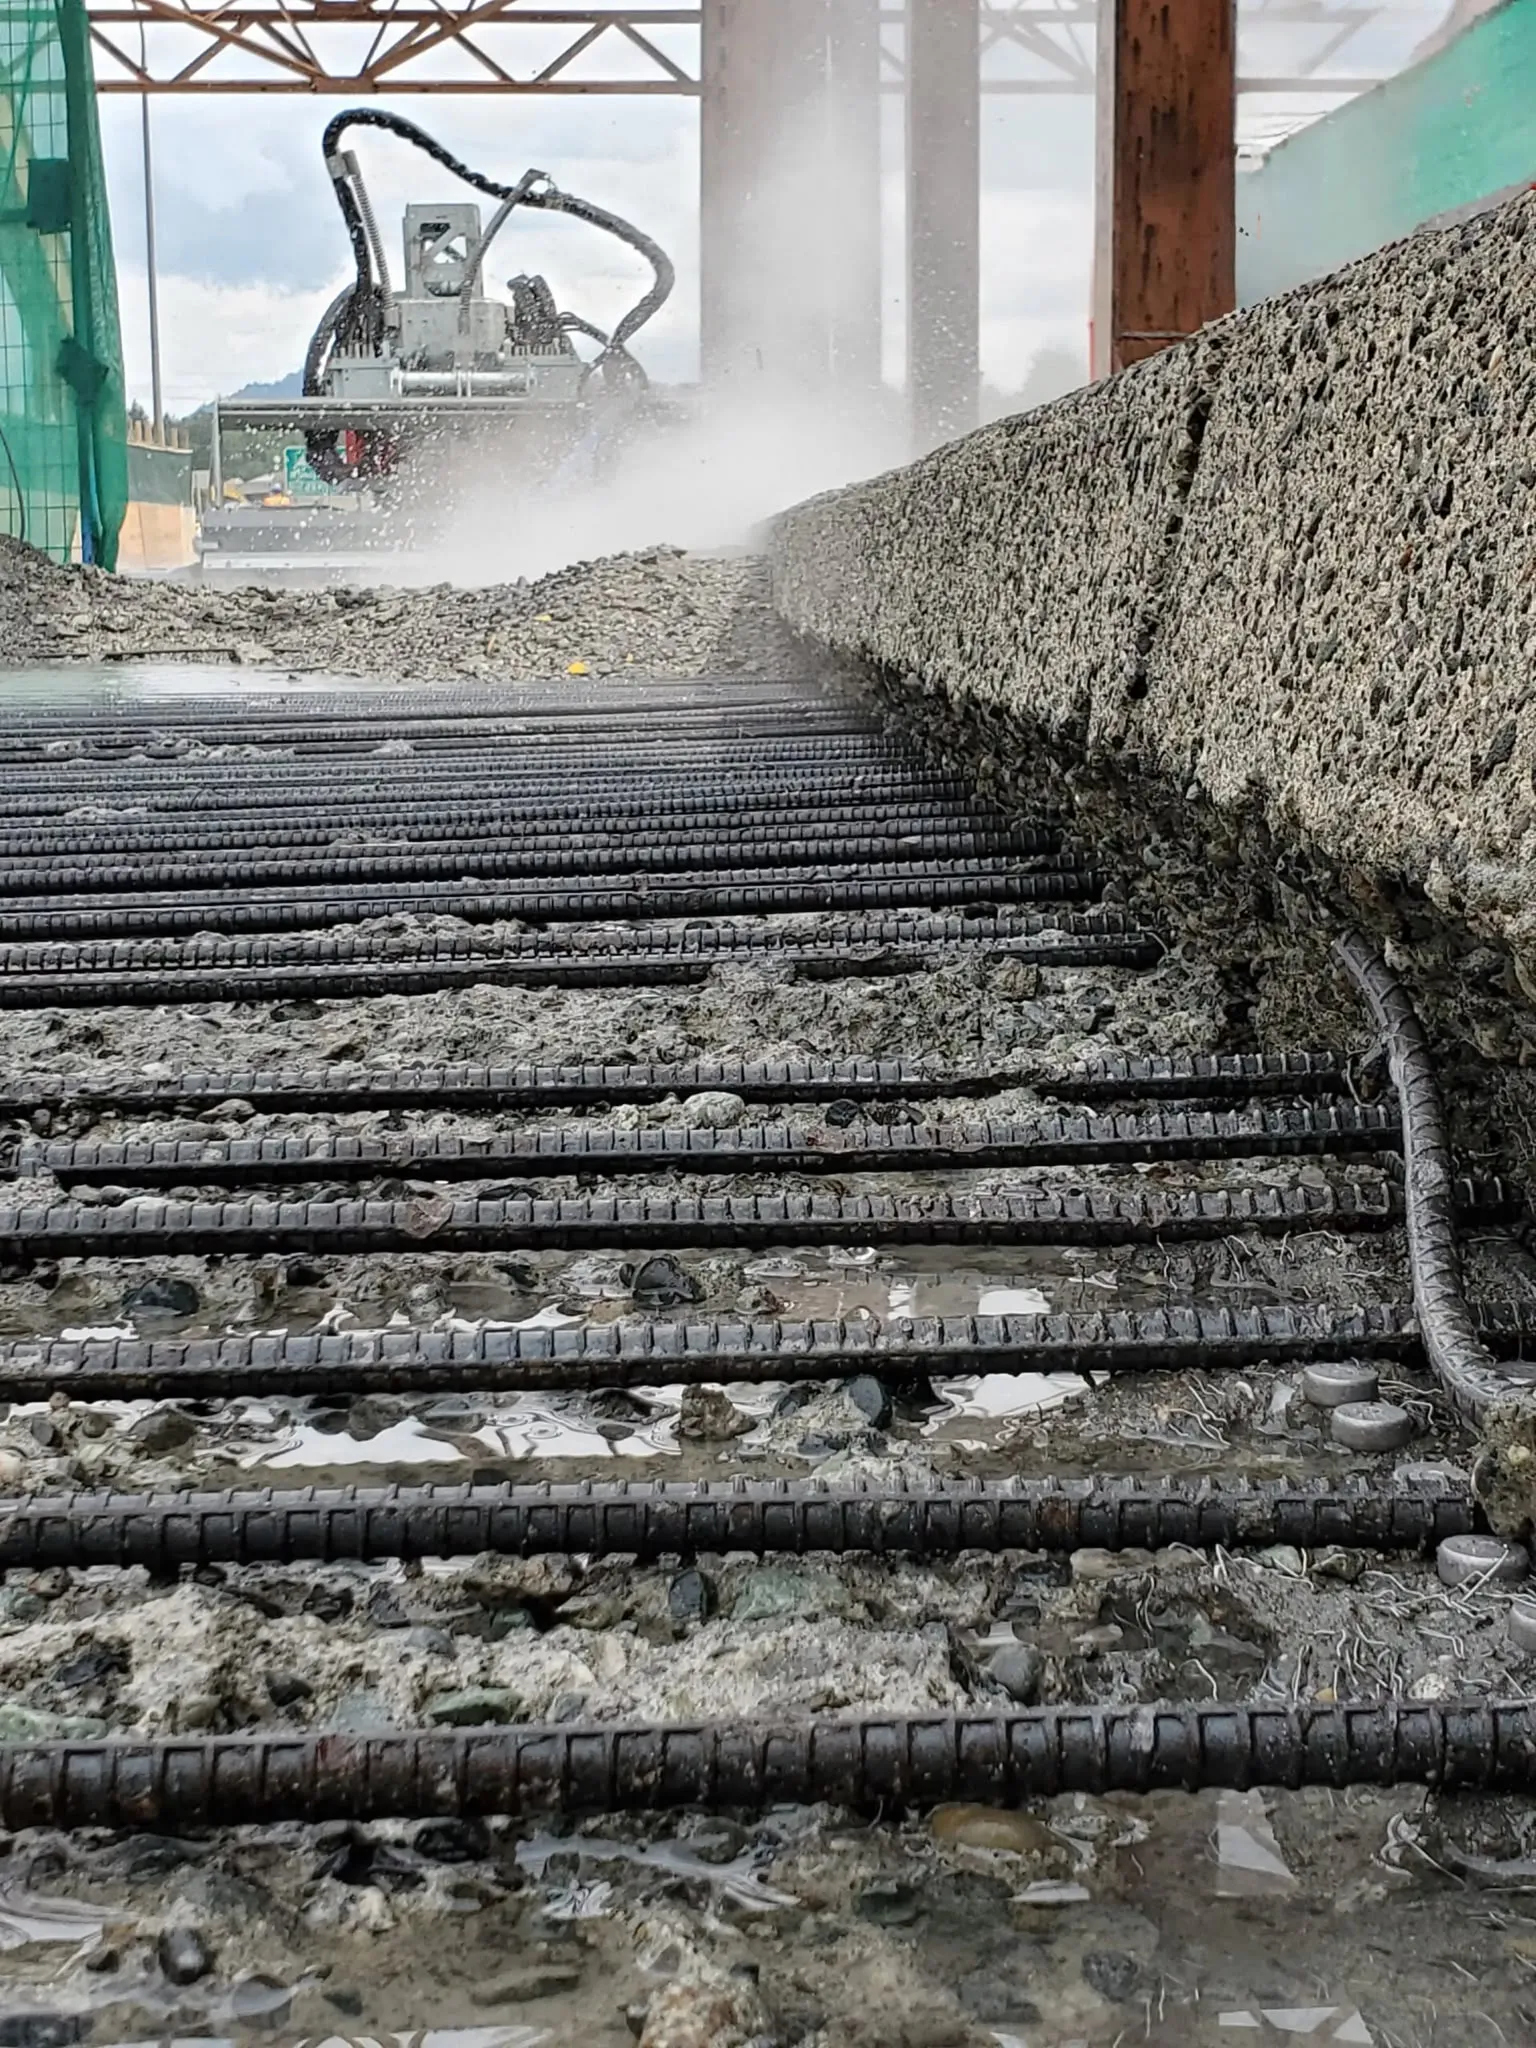
  • Hydrodemolition-robot arbejder i en hal, med frilagt armeringsnet i forgrunden og vandtåge omkring robotten.
    Robotten nedbryder dækket foran sig og efterlader armeringen ren og frilagt.
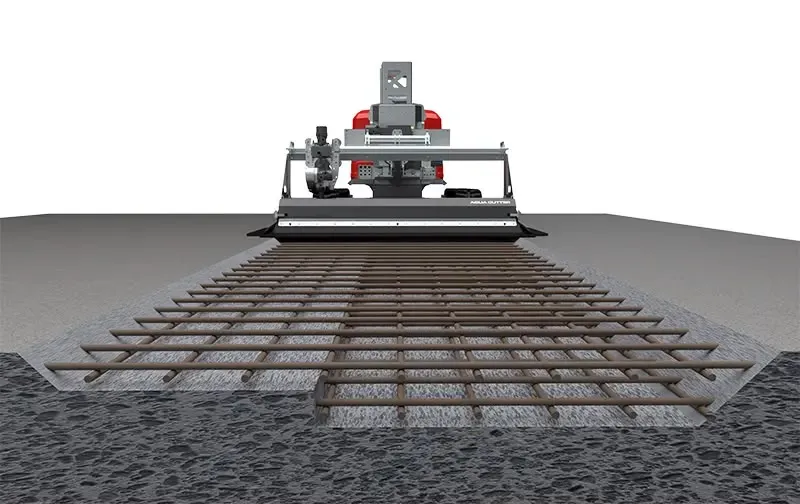
  • Teknisk visualisering af en Aquacutter-robot der nedbryder beton og blotlægger armeringsnettet under.
    Princippet: betonen tages væk, armeringen bliver stående.
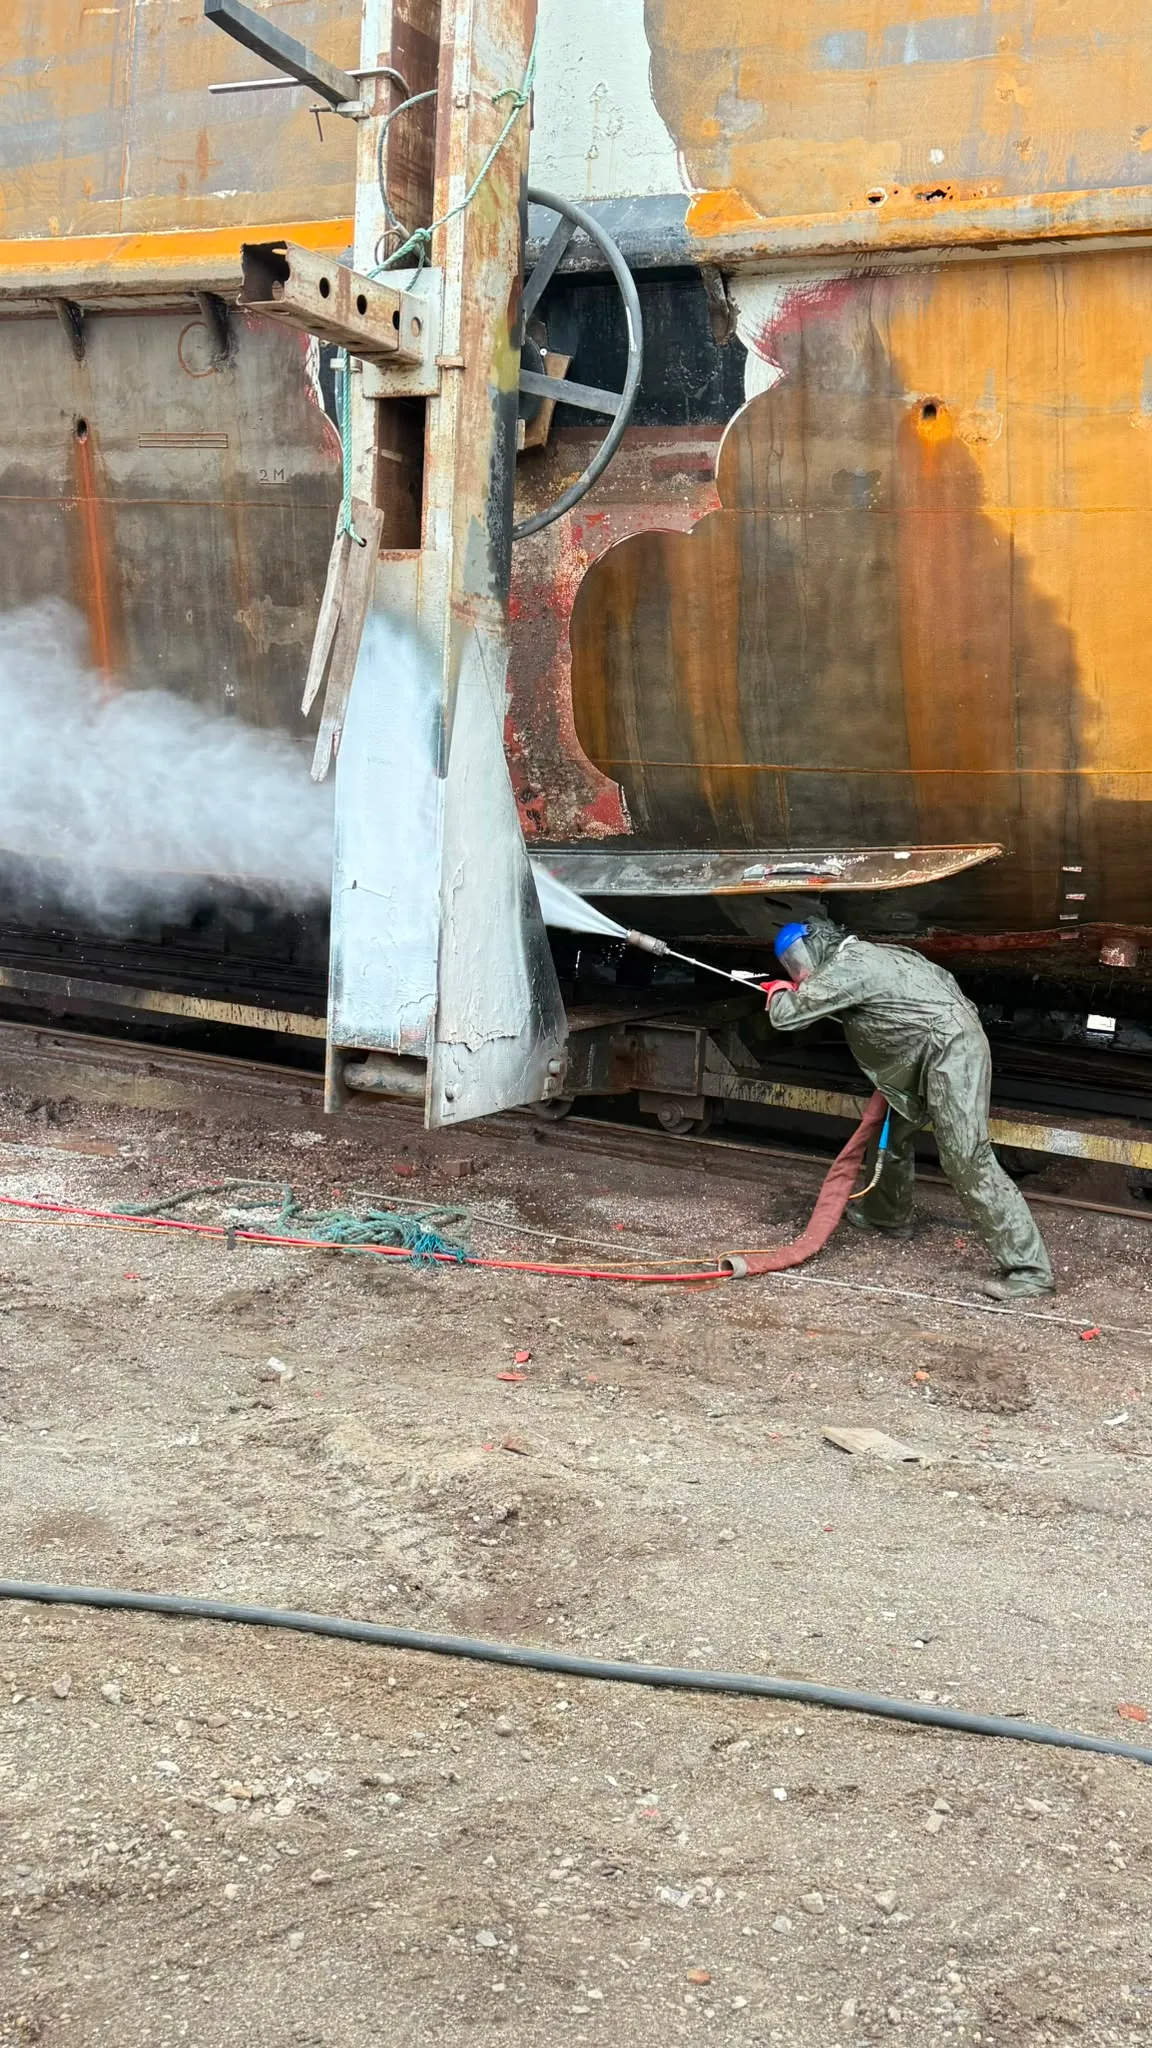
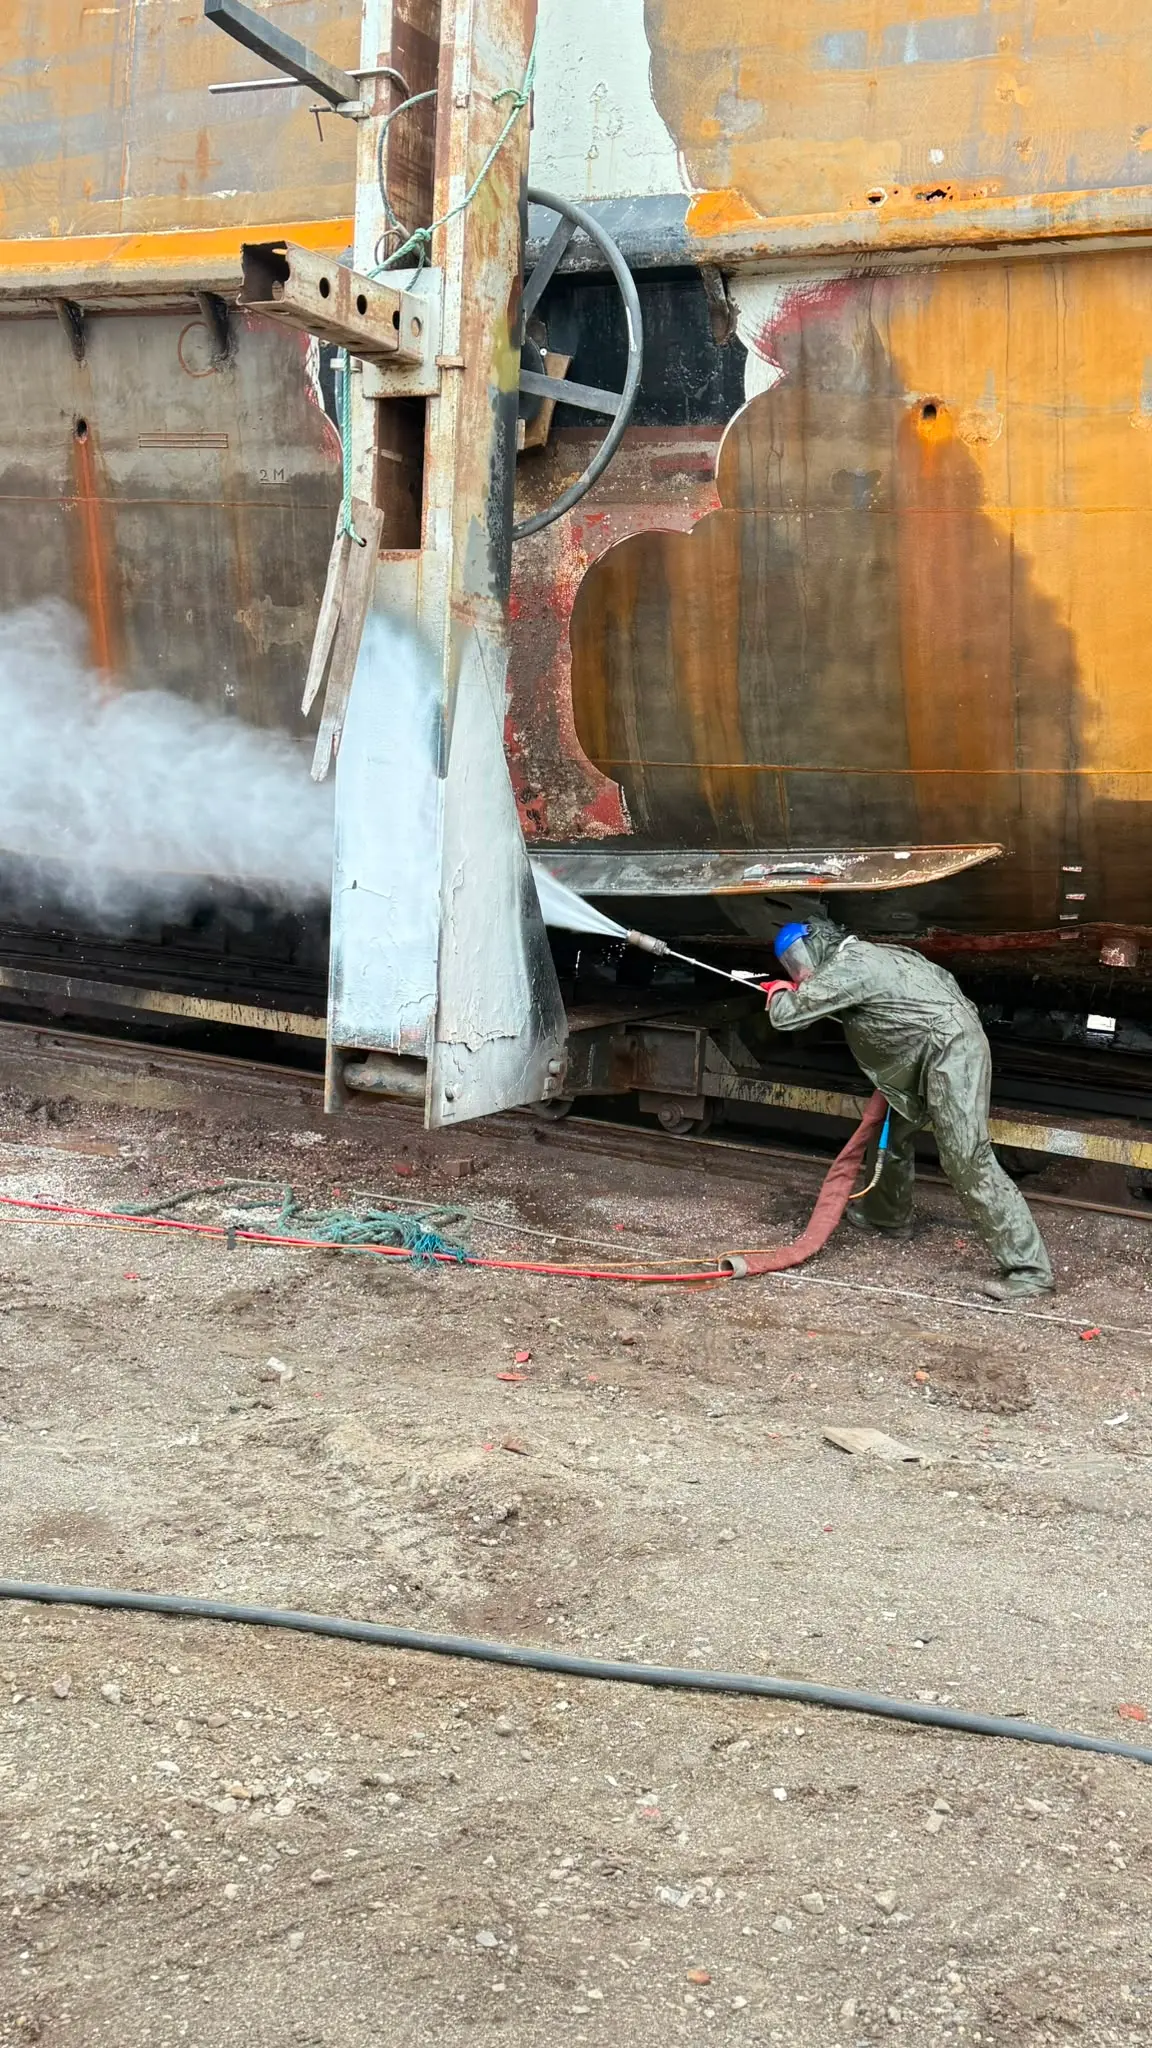
  • Skibsskrog under afrensning i tørdok, hvor vandstrålen fjerner gammel bundmaling i en sky af tåge.
    Skrogafrensning i tørdok, uden slibemiddelaffald i dokbunden.
Reference

Sådan så det ud da vi var færdige

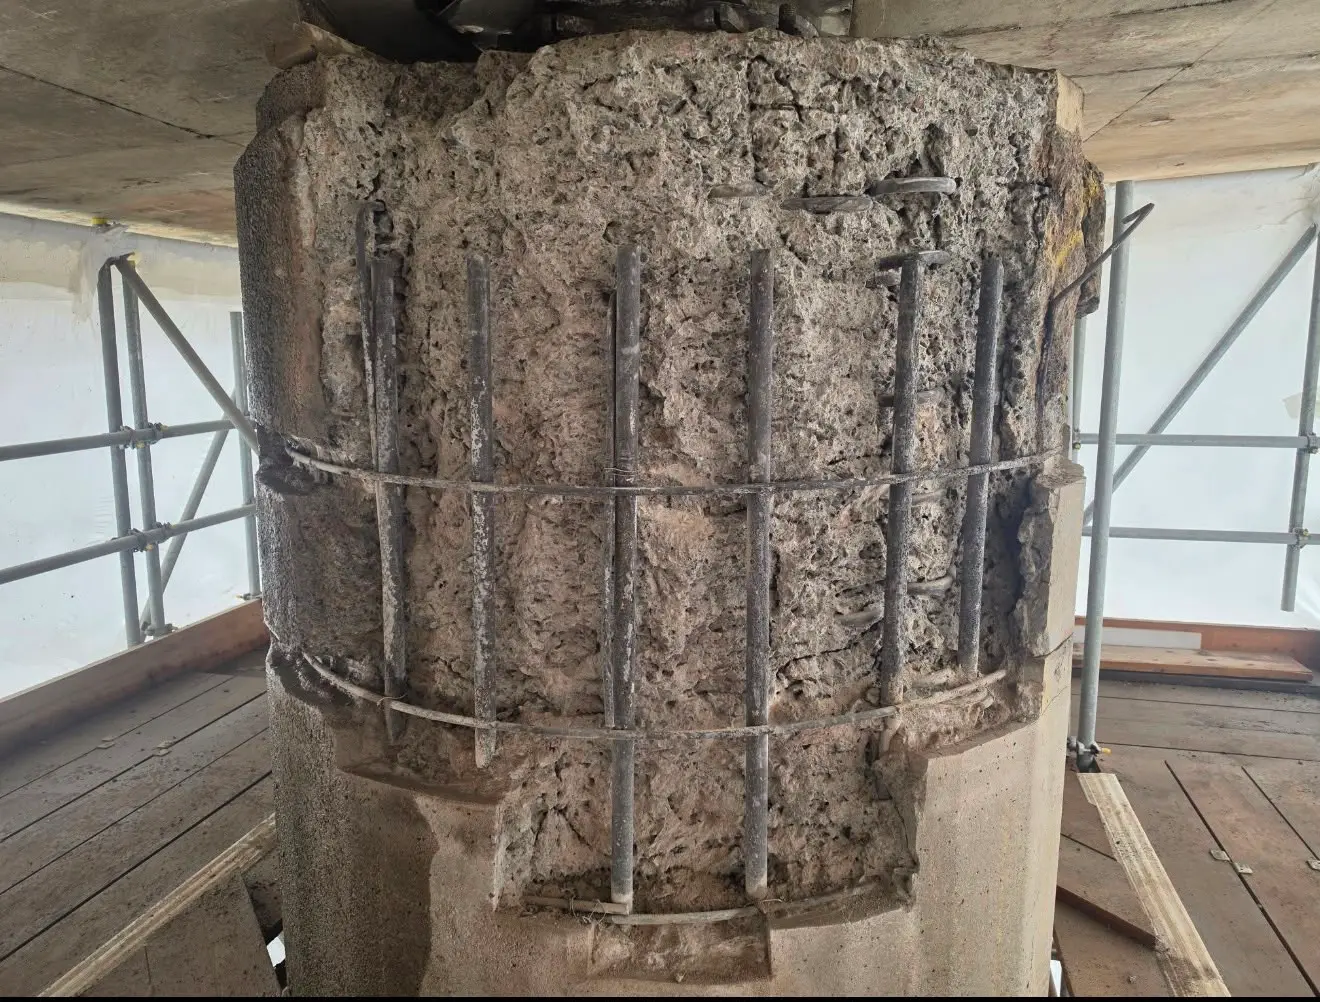
  • Betonsøjle med frilagt armering hele vejen rundt efter hydrodemolition.Betonnedbrydning

    Betonsøjle nedbrudt til sund beton

    Skadet beton på en bærende søjle blev markeret op og fjernet med vand. Armeringen står tilbage ren og med fuldt tværsnit, og grænsefladen til den sunde beton er ru og revnefri, netop det ny udstøbning skal bide sig fast i.

    Metode
    Hydrodemolition
    Mikrorevner
    Ingen
    Armering
    Blotlagt intakt
  • Renset overhederentre efter ca. 15–20 timers UHP-spuling med højt vandflow.Varmeveksler

    Tilstoppet rørbundt renset fri

    Før og efter billeder af slaggeblokeret overhederentre, mellem fra slut træk 3 og start OH bliver der ofte blokeret fremgang pga slaggeopbygning, med tiden begynder kedlen at miste effektivitet pga den store mængde slagger der bliver bygget op…

    Spuletid
    Ca. 15–20 timer
    Metode
    UHP & højt vandflow
    Resultat
    Klar til næste revision
  • Operatør afrenser skibsskroget i tørdok med UHP, mens vandstrålen står som en hvid sky langs kølen.Skib & offshore

    Skrogafrensning i tørdok uden slibemiddel

    Bundmaling og begroning blev fjernet med rent vand i stedet for sand. Der var intet slibemiddelaffald at rydde op i dokken bagefter, og andre fag kunne arbejde videre omkring os, mens vi kørte.

    Kapacitet
    Op til 90 m²/t
    Slibemiddel
    Ingen
    Højde
    Op til 27 m
  • Hydrodemolition-robot arbejder i en hal med lange rækker frilagt armering i forgrunden.Robotstyret UHP

    Dæk nedbrudt robotstyret med ensartet dybde

    Robotten kørte dækket efter en fastlagt profil, så nedbrydningsdybden blev den samme over hele fladen. Armeringsnettet står frilagt i lange, rene rækker, klar til at blive støbt ind igen.

    Styring
    Robot, fast profil
    Dybde
    Ensartet over fladen
    Vibration
    Ingen slagvibration
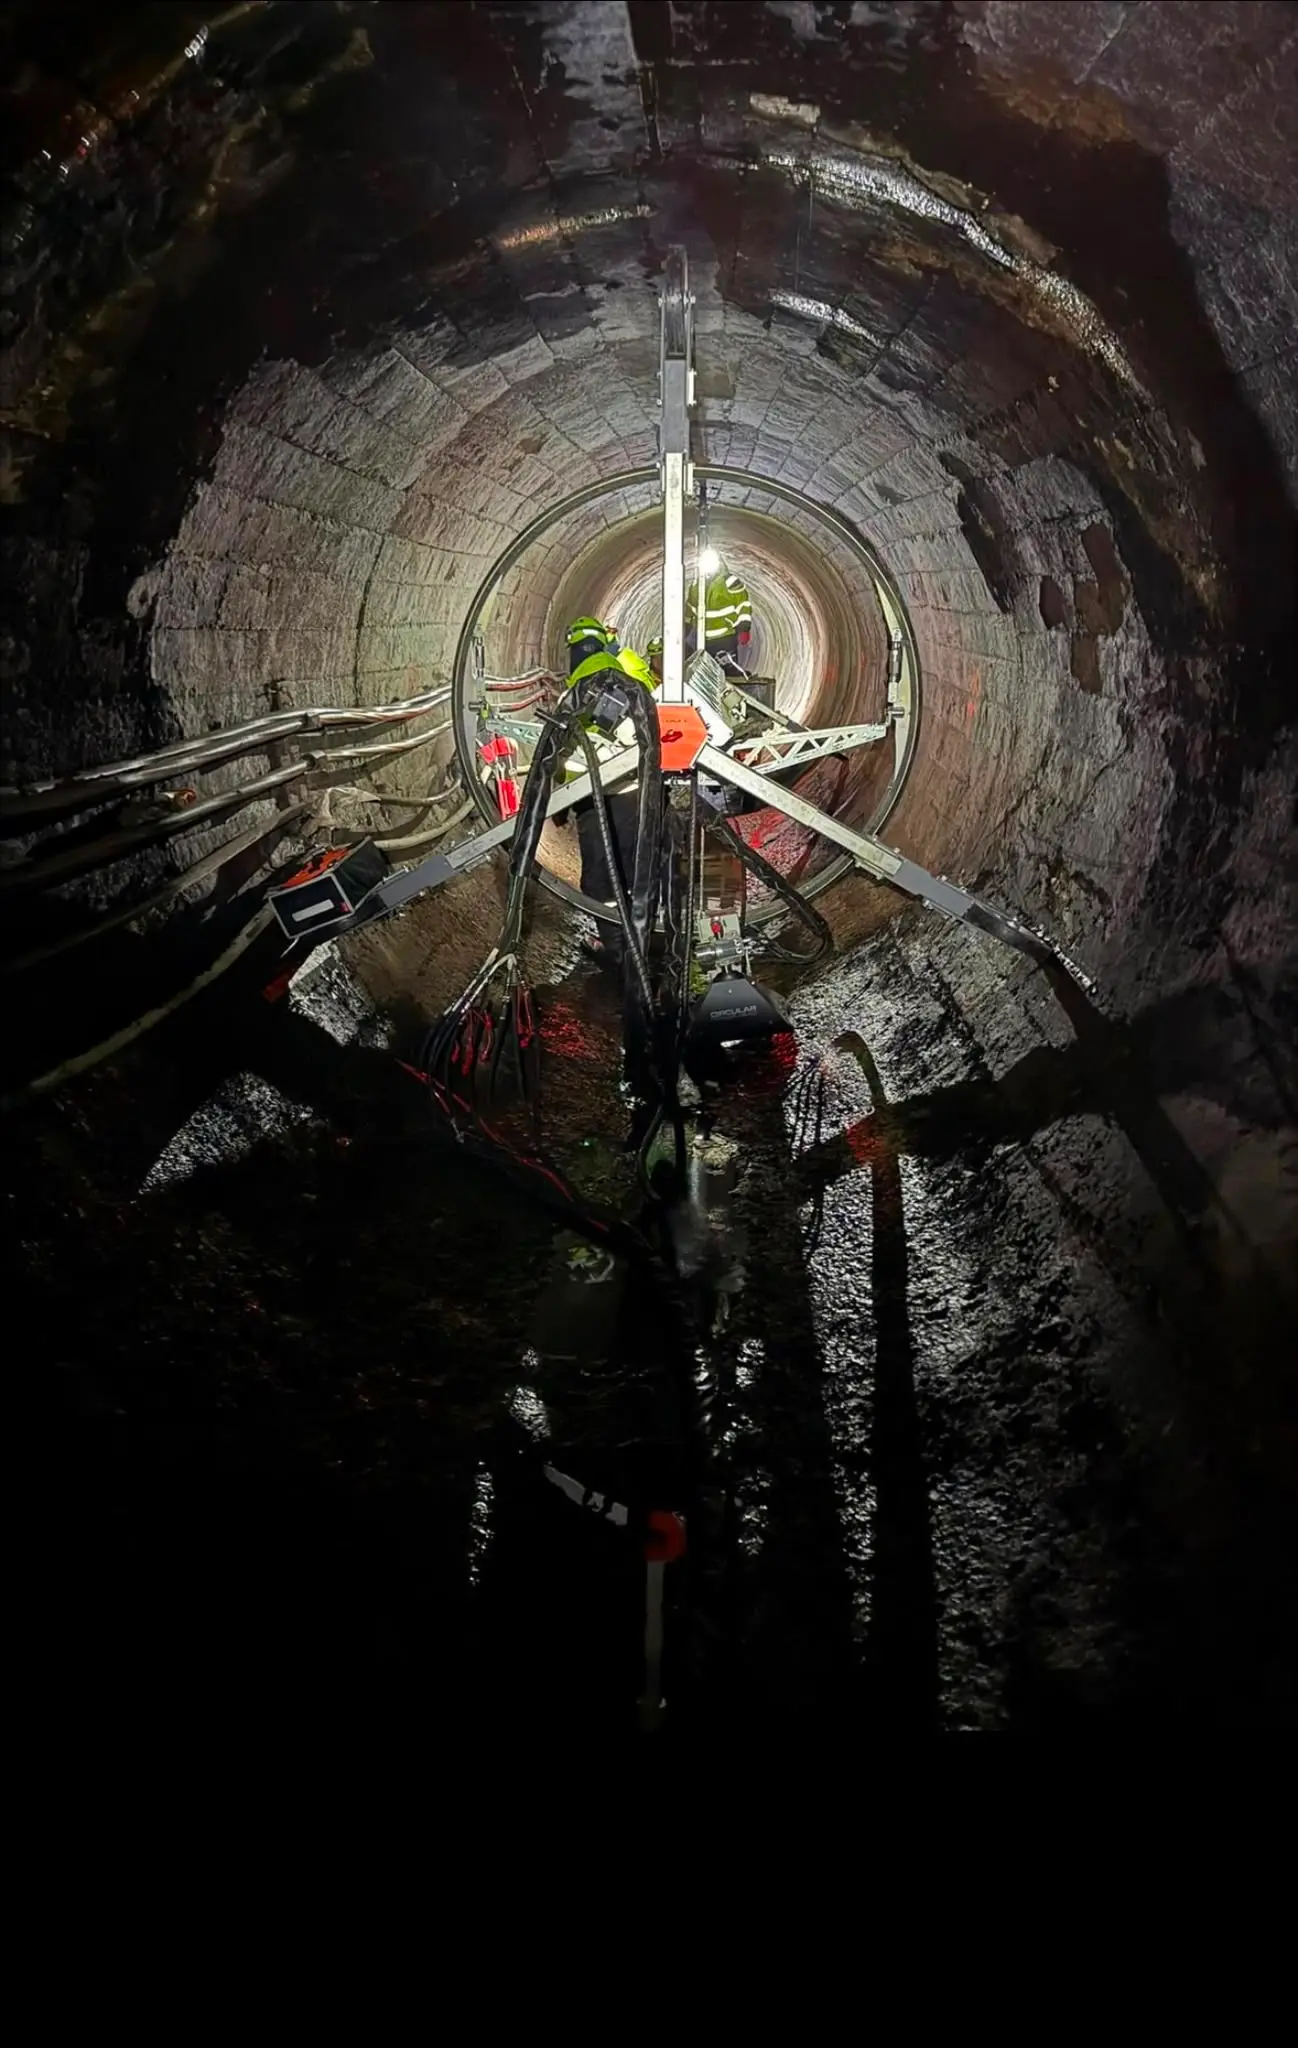
  • Arbejdshold dybt inde i en tunnel med en stjerneformet rig spændt op mod tunnelvæggen.Specialopgave

    Tunnelopgave med udstyr båret ind i sektioner

    Ingen kranadgang og ingen plads at stille noget på. Udstyret blev skilt ad og båret ind ad tunnelen, riggen spændt op mod tunnelvæggen, og pumpen stod udenfor og forsynede gennem slange.

    Adgang
    Båret ind i sektioner
    Pumpe
    Placeret uden for tunnelen
    Arbejdstid
    Nat og lukkevindue
Robotstyring: spørgsmål

Det bliver vi oftest spurgt om

Se alle spørgsmål
  • Hvornår bruger I lanse, og hvornår bruger I robot?

    Lanse bruges hvor arbejdet kræver øjne og hænder: detaljer, kanter, trange rum, uregelmæssige flader og mindre arealer. Robot bruges på store, sammenhængende flader, hvor den giver ensartet resultat, højere kapacitet og fjerner operatøren fra rekylen. På de fleste opgaver bruger vi begge dele.

  • Kan I fjerne præcis den beton der er skadet, og lade resten stå?

    Ja. Trykket indstilles efter betonens styrke, så vandet tager den nedbrudte, karbonatiserede eller kloridskadede beton og standser ved den sunde. Det kaldes selektiv nedbrydning og betyder at der ikke fjernes mere materiale end nødvendigt.

  • Hvor dybt kan I gå i beton?

    Fra få millimeter afrensning af overfladen til gennembrydning af hele konstruktionen. Dybden styres med tryk, dysevalg og hastighed, og på robotstyrede opgaver kan den holdes ensartet over hele fladen efter en fastlagt profil.

  • Hvilke robotter arbejder I med?

    Vi opererer Dockmate og Dockboy til skibsskrog og store stålflader, Spiderjet til lodrette flader og skibssider uden stillads, og Aquajet Aquacutter og Argo til betonnedbrydning på dæk, vægge, søjler og broer.

  • Hvad vinder man ved at bruge robot frem for mand med lanse?

    Tre ting: ensartethed, kapacitet og sikkerhed. Robotten holder samme afstand, vinkel og hastighed over hele fladen, den kører store arealer hurtigere end en operatør kan, og den tager rekylen fra en 3.000 bar stråle, så ingen står med den i hænderne.

  • Kan robotterne arbejde på lodrette flader og over hovedhøjde?

    Ja. Spiderjet suger sig fast på stålsider og arbejder lodret uden stillads, og Aquacutter arbejder på vægge, søjler og undersiden af dæk fra sin egen mast. Det fjerner både stilladsomkostning og arbejde i højden for mandskabet.

Står dit spørgsmål ikke her?

Ring og beskriv opgaven. De fleste kan vi svare på i telefonen med det samme.

Ring 28 30 10 54
Kom i gang

Ring og beskriv opgaven

Ring og beskriv den. Vi siger klart til hvis robotstyring ikke er den rigtige metode, og hvad der så er.

Skriv til os